

Продукция
-
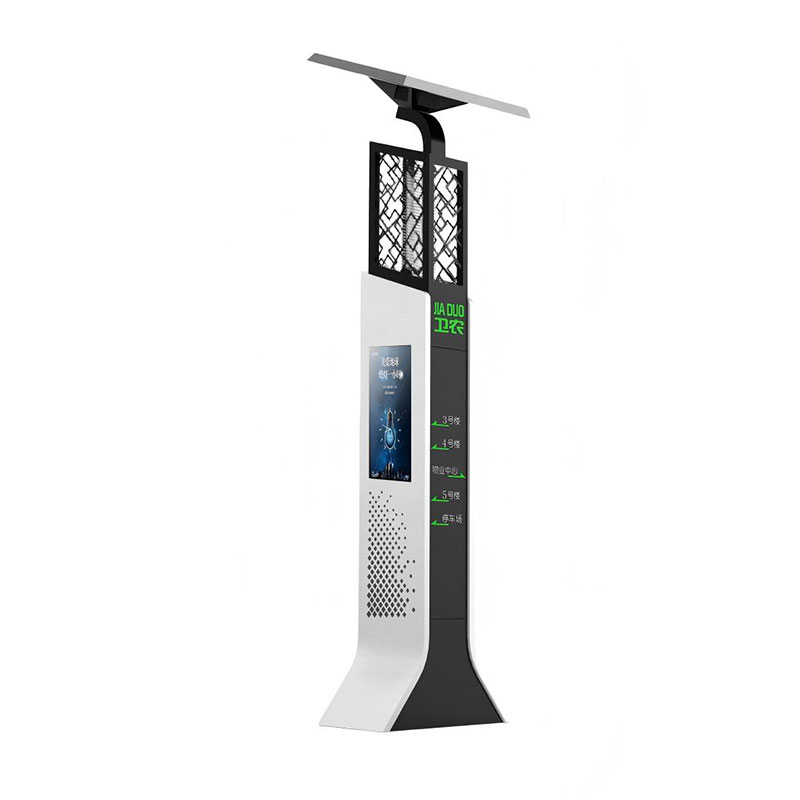
Зелёное ландшафтное приманочное устройство JDWNJG-1
-
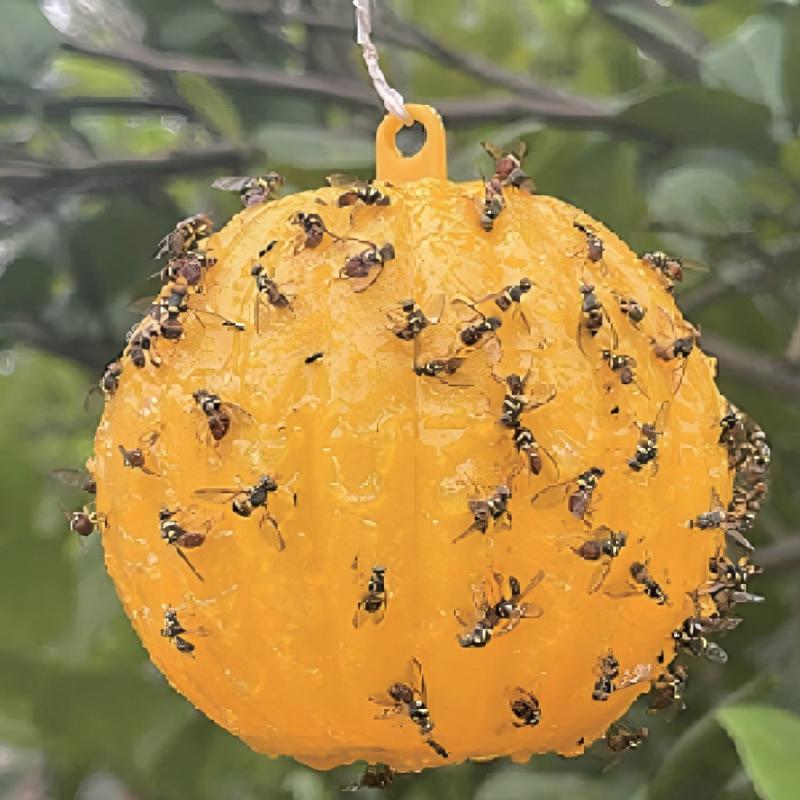
Ловушка-шар для плодовых мух
-
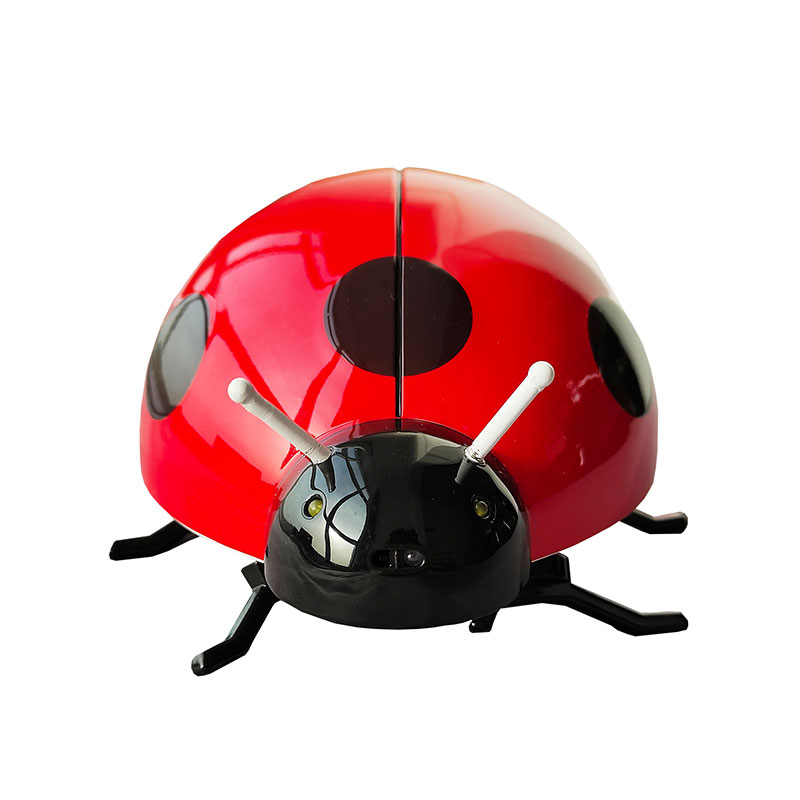
Интеллектуальная система информационного вещания «Сяо Вэйнун»
-
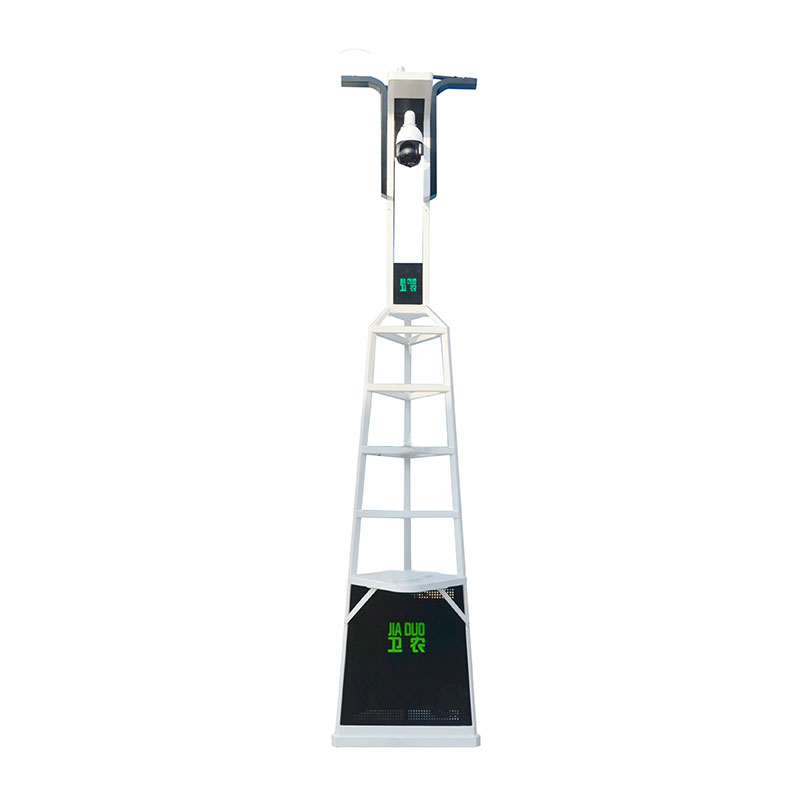
Система дистанционного мониторинга и наблюдения за состоянием посевов
-
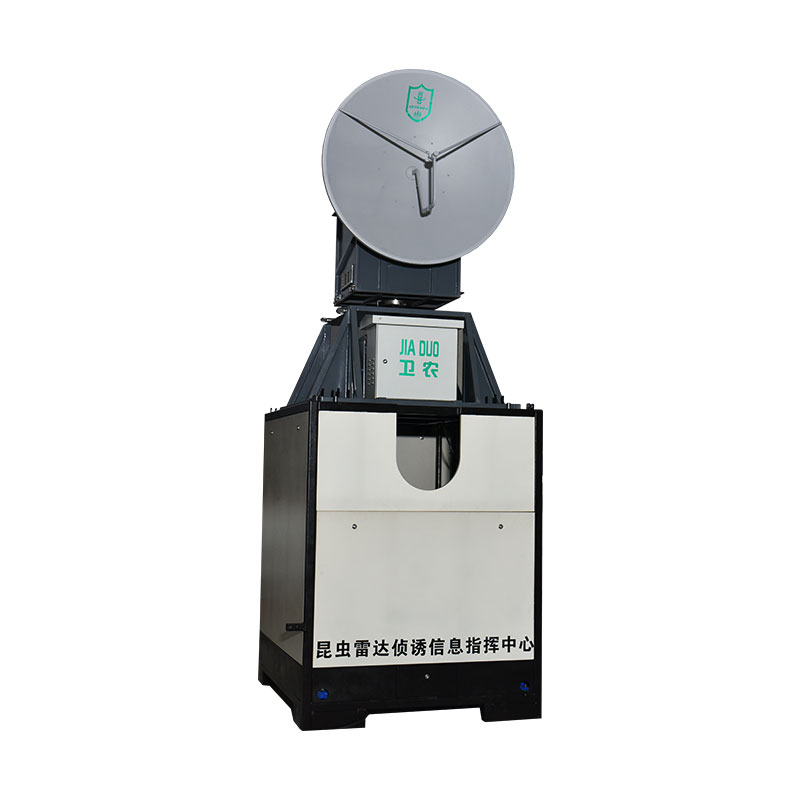
Радиолокационная система мониторинга насекомых
-
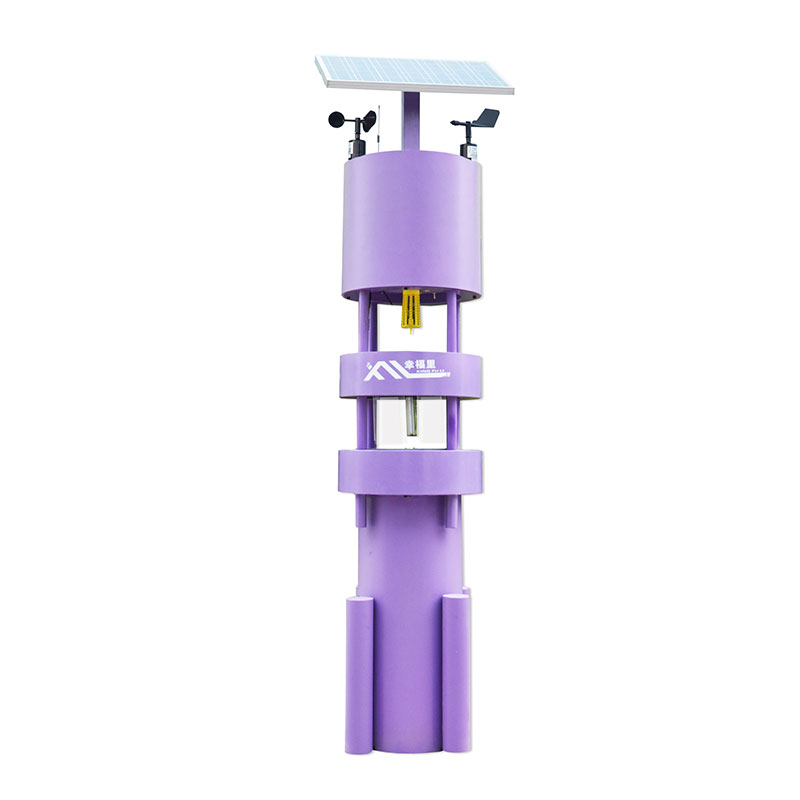
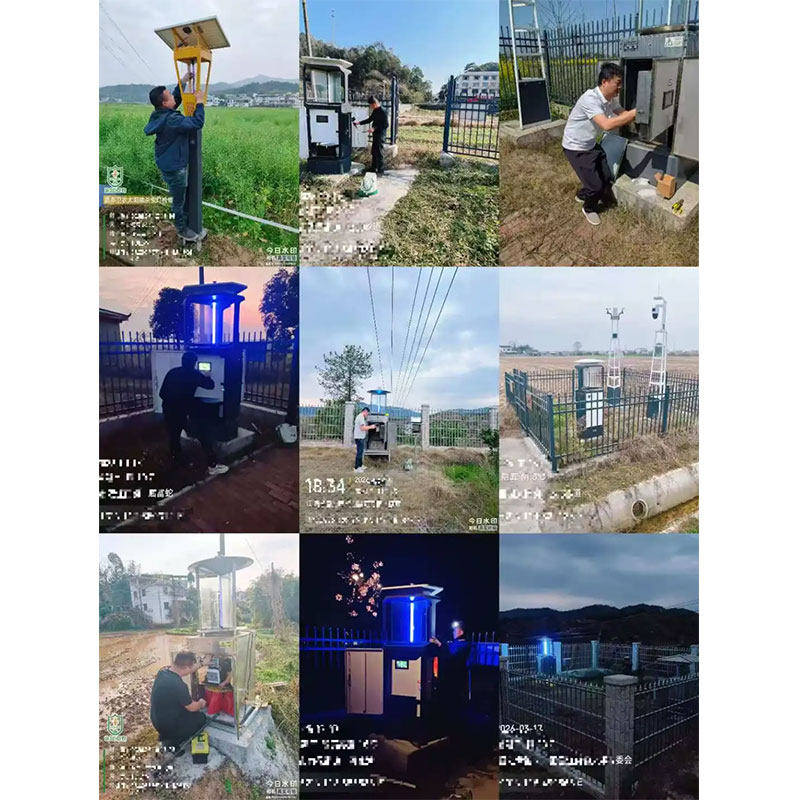
Интеллектуальная система привлечения, мониторинга и контроля вредителей с использованием световых источников
-
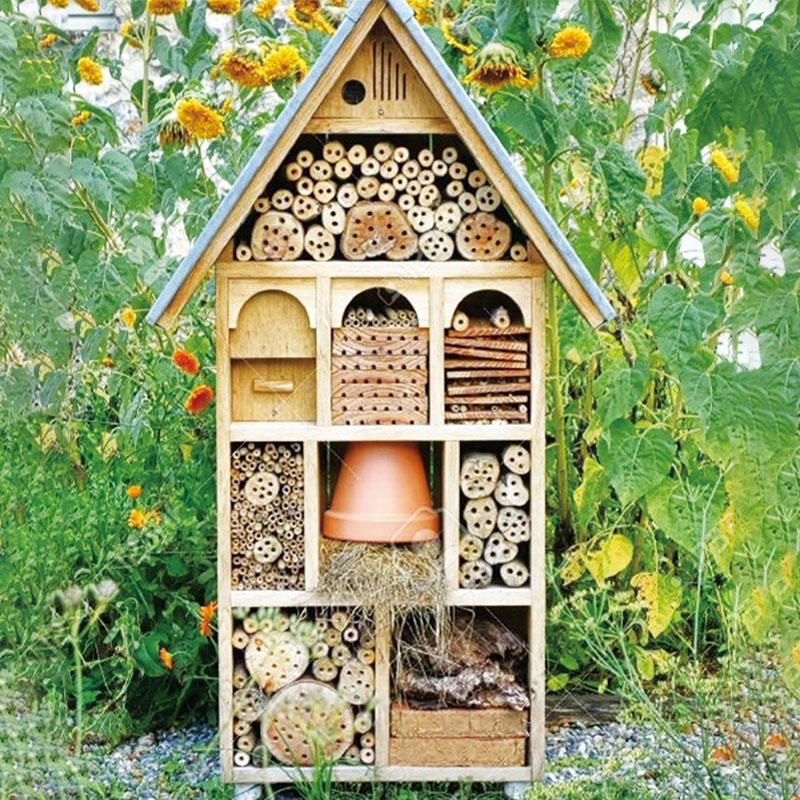
Система контроля с использованием естественных врагов
-
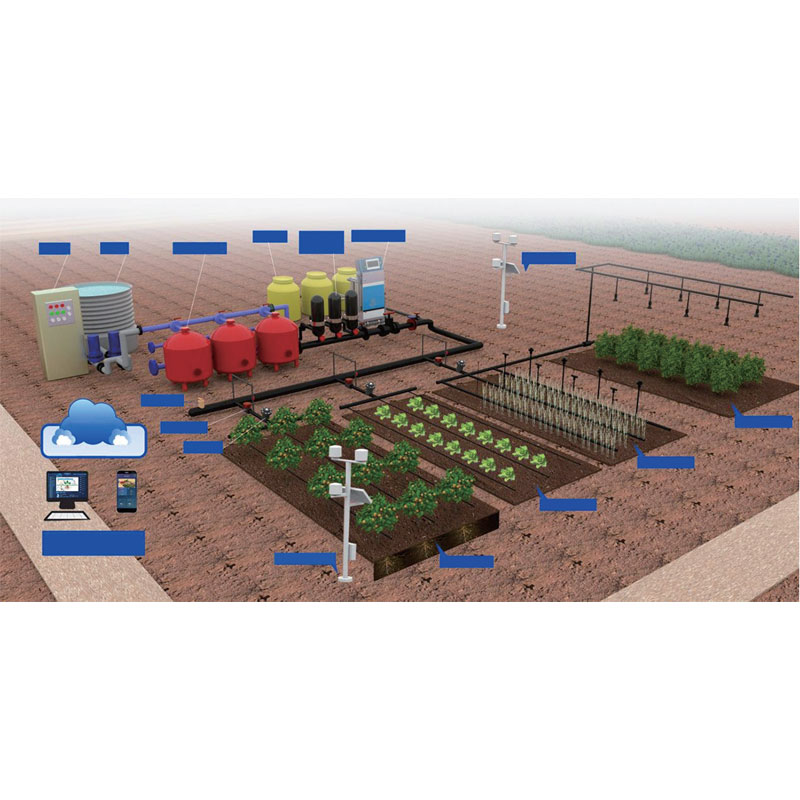
Интеллектуальная система управления интегрированным водно-минеральным питанием
-
Мобильный терминал для обследования и статистики болезней и вредителей
-
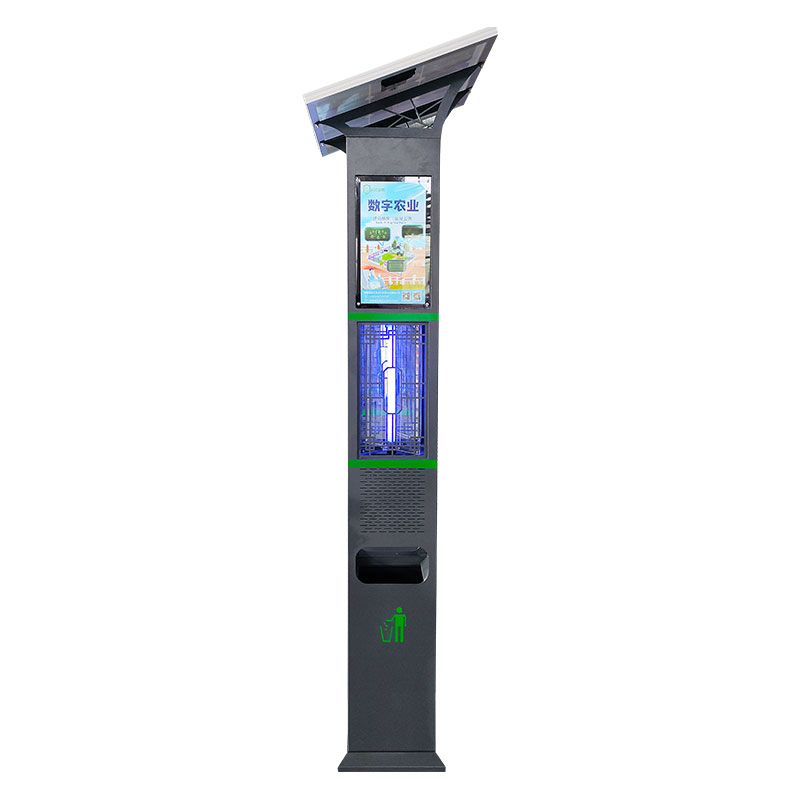
Зелёное ландшафтное приманочное устройство JDWNJG-3
-
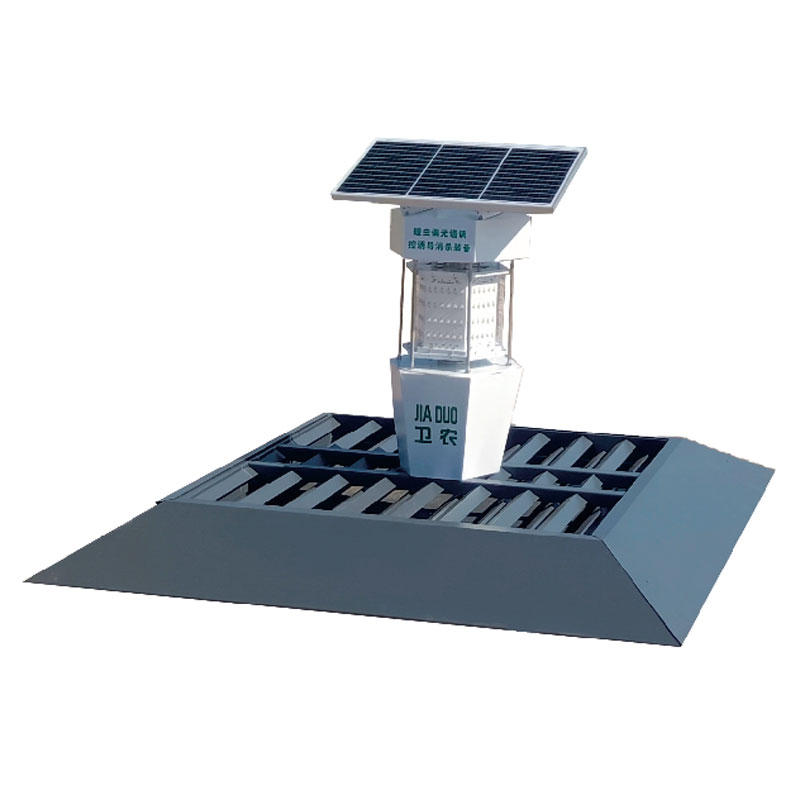
Поляризационно-спектральное оборудование с линейно-поляризованным управлением для привлечения и уничтожения вредителей
-
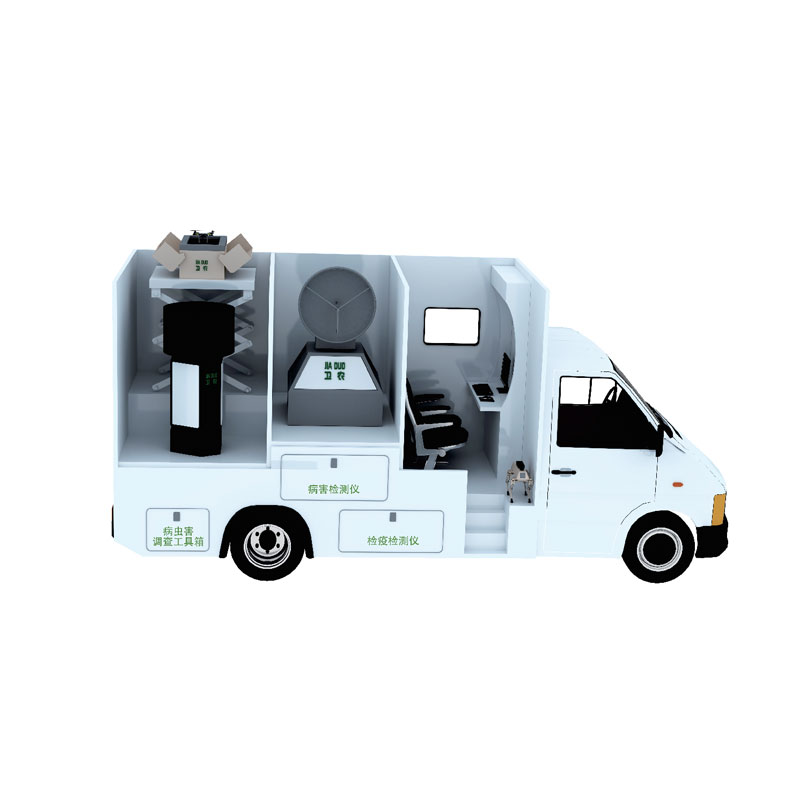
Мобильная мониторинговая машина для экстренной защиты растений
-
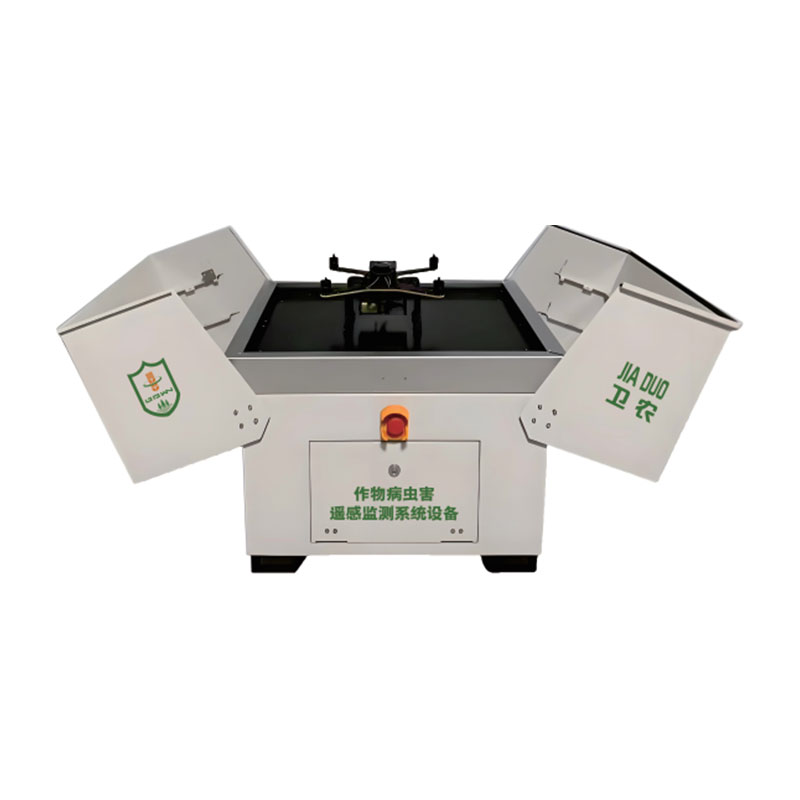
Система беспилотного дистанционного мониторинга и патрулирования болезней и вредителей культур
-
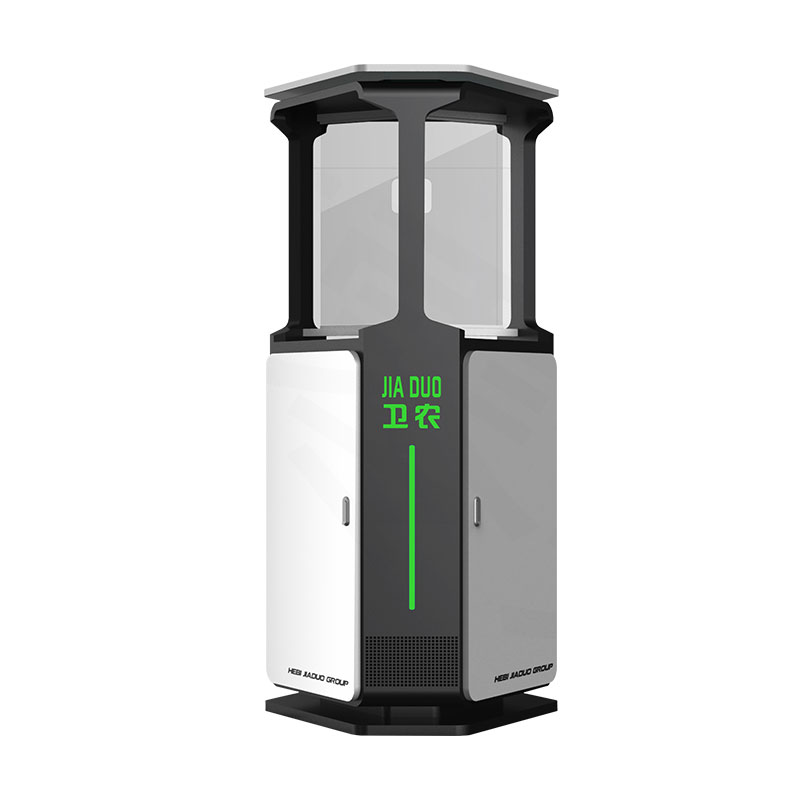
Версия с Интернетом вещей (автоматическая система сбора и анализа информации о вредителях)
-
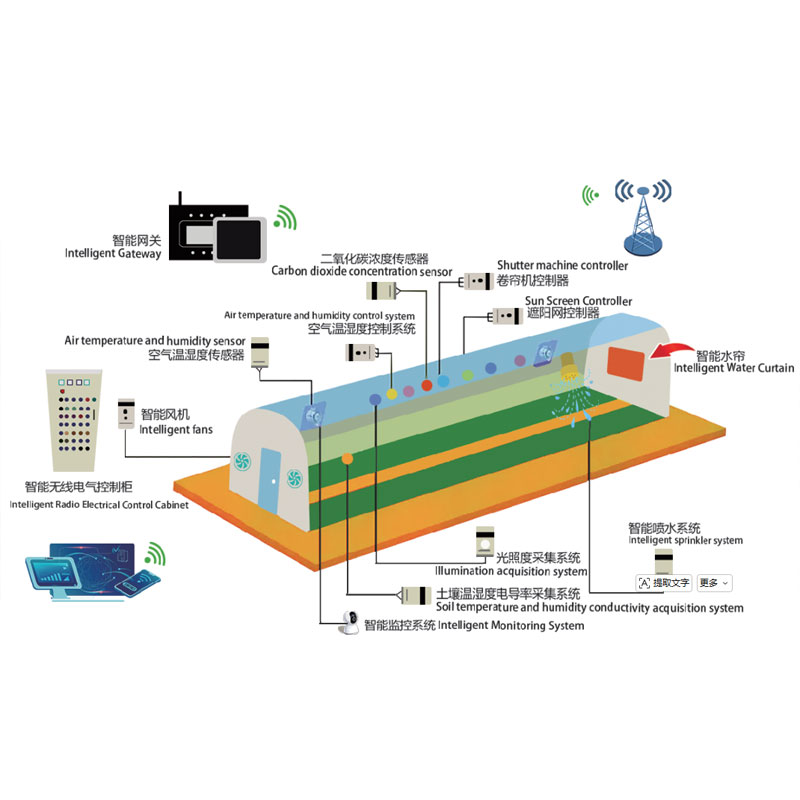
Интеллектуальная система производства в защищённом грунте
-
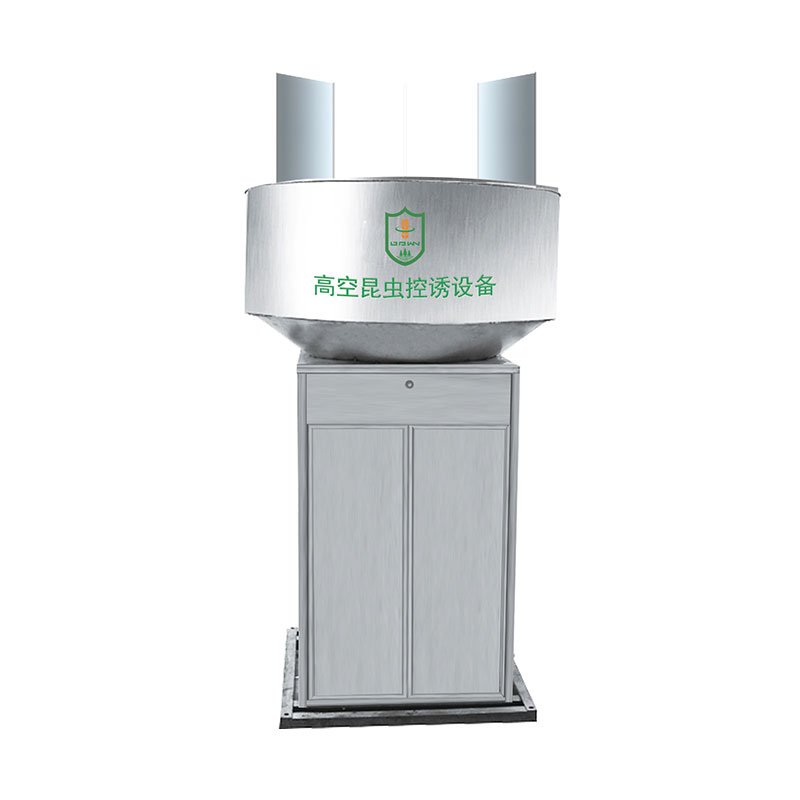
Высотная вращающаяся система интеллектуального распознавания и отслеживания
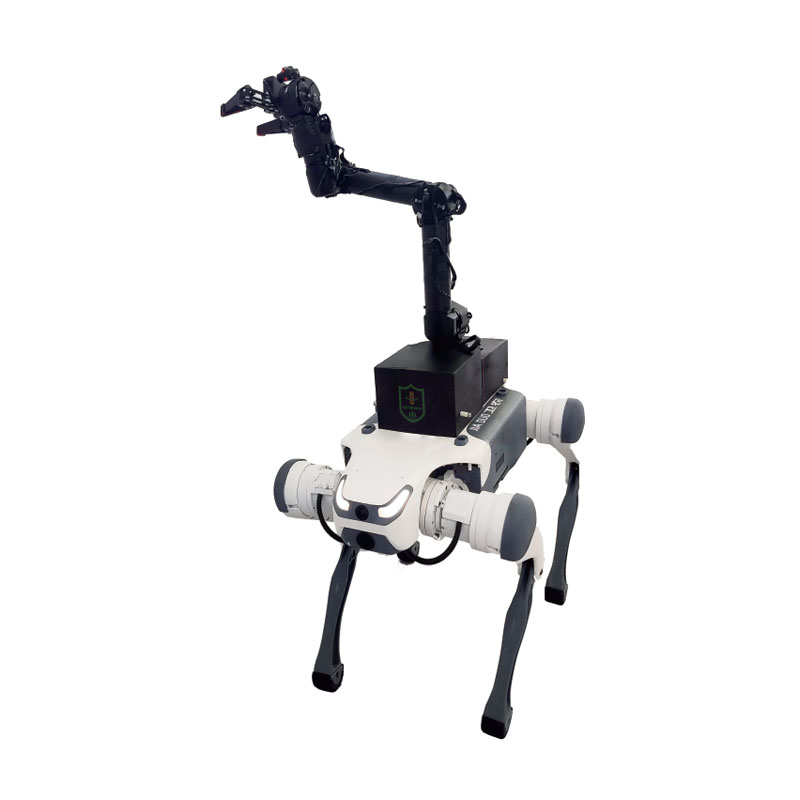
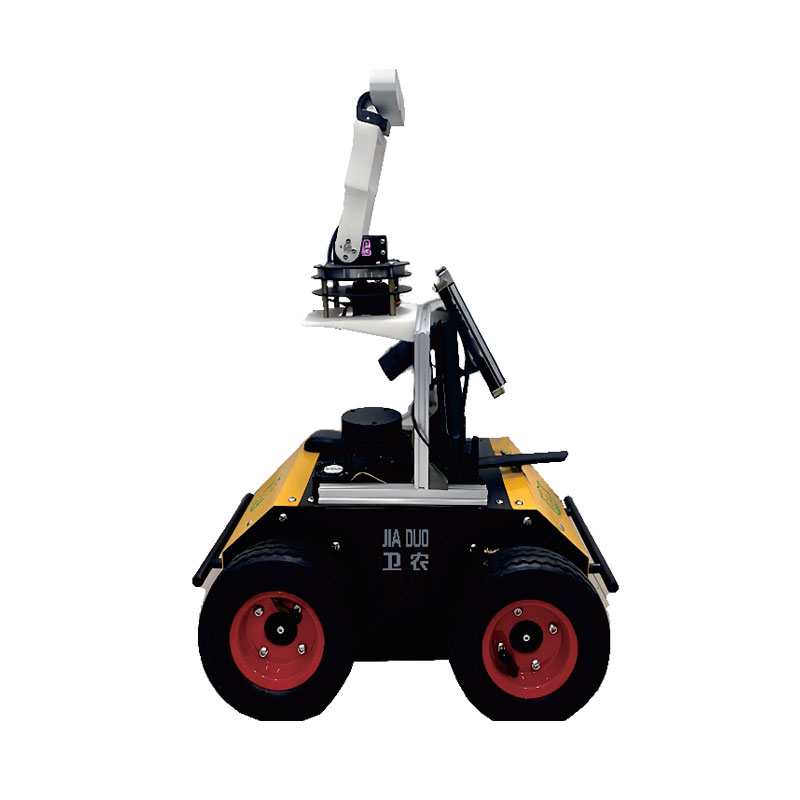
Робот для патрулирования и прогнозирования болезней и вредителей
Робот для патрулирования и прогнозирования болезней и вредителей сельскохозяйственных культур «Цзядо Вэйнун» является интеллектуальным инструментом для инспекции в сельском хозяйстве. Планирование маршрута патрулирования осуществляется главным образом за счёт восприятия окружающей среды, алгоритмического планирования и динамической оптимизации для достижения эффективного инспектирования.
Описание
маркер
Описание продукта
Робот для патрулирования и прогнозирования болезней и вредителей сельскохозяйственных культур «Цзядо Вэйнун» является интеллектуальным инструментом для инспекции в сельском хозяйстве. Планирование маршрута патрулирования осуществляется главным образом за счёт восприятия окружающей среды, алгоритмического планирования и динамической оптимизации для достижения эффективного инспектирования. Требуется задать маршрут патрулирования, без необходимости ручного управления и без точного измерения фактической карты; робот самостоятельно строит модель окружающей среды и планирует маршрут, гибко перемещаясь по межам, что снижает порог внедрения.
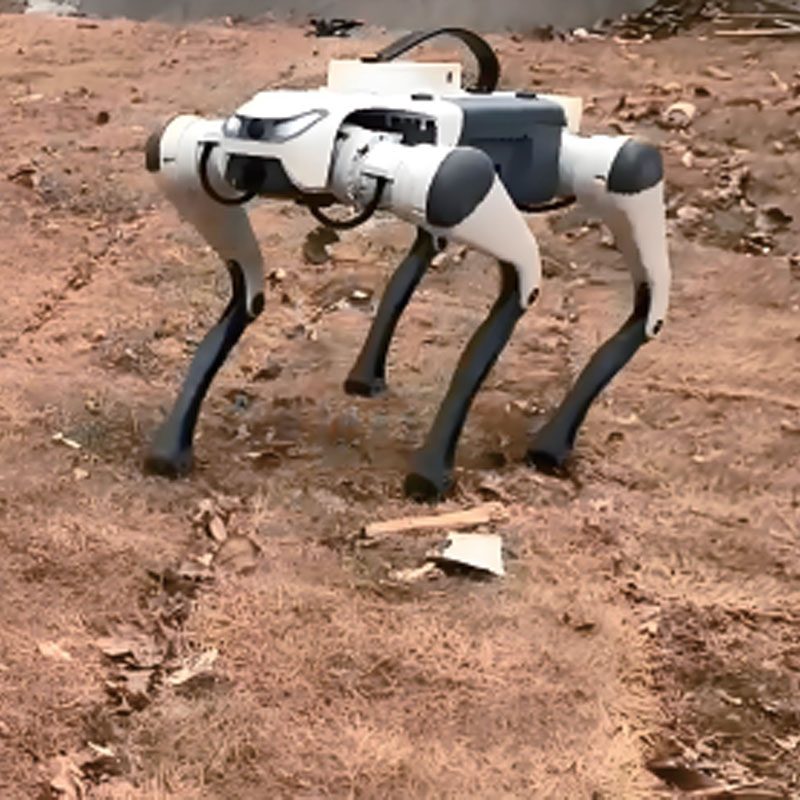
Робот для патрулирования и прогнозирования болезней и вредителей может в реальном времени сканировать состояние роста культур, анализировать болезни и вредителей, собирать метеорологические данные, автоматически обходить препятствия, преодолевать подъёмы и неровности. Для сценариев, таких как грязь на полях, склоны, затенение культурами, применяются вездеходное шасси и алгоритм динамического обхода препятствий, обеспечивая проходимость маршрута и непрерывность патрулирования. Информация с полей передаётся в облако через сеть 5G, путём анализа изменений болезней и вредителей динамически корректируются стратегии защиты, сокращая потери ресурсов и повышая урожайность культур.
Робот может взаимодействовать с другими сельскохозяйственными устройствами (например, с защитными беспилотниками, интеллектуальными системами орошения), обеспечивая интегрированную работу «патрулирование – мониторинг – обработка» и повышая эффективность управления полями.
связаться с нами
Сопутствующие популярные продукты
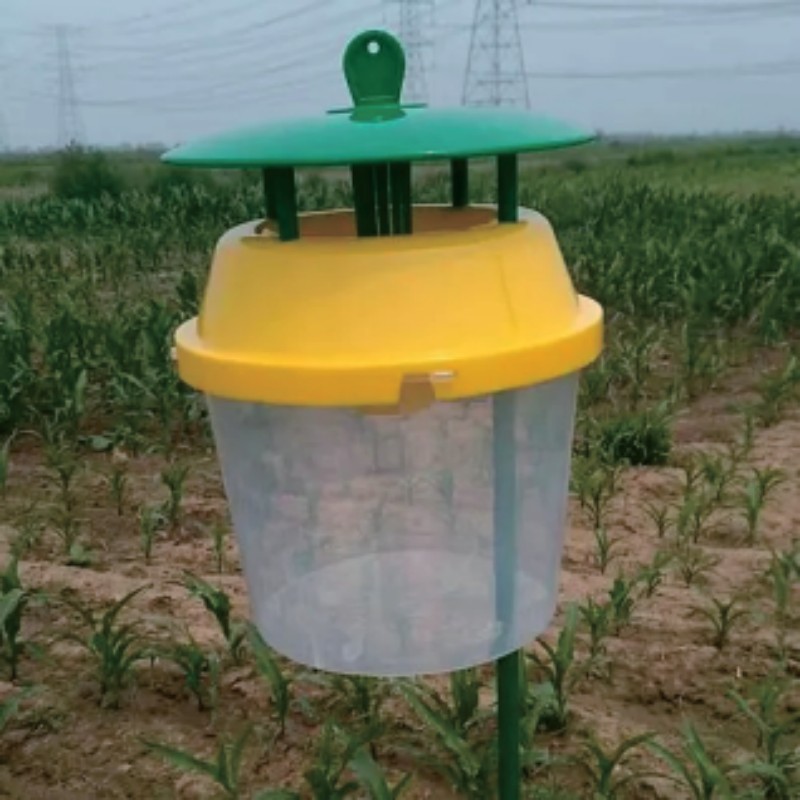
Ловушка для насекомых
Феромонная ловушка для насекомых является ключевым оборудованием для экологически безопасной борьбы с болезнями и вредителями, совместима с различными специализированными аттрактантами, обеспечивая точное привлечение и контроль различных целевых вредителей.
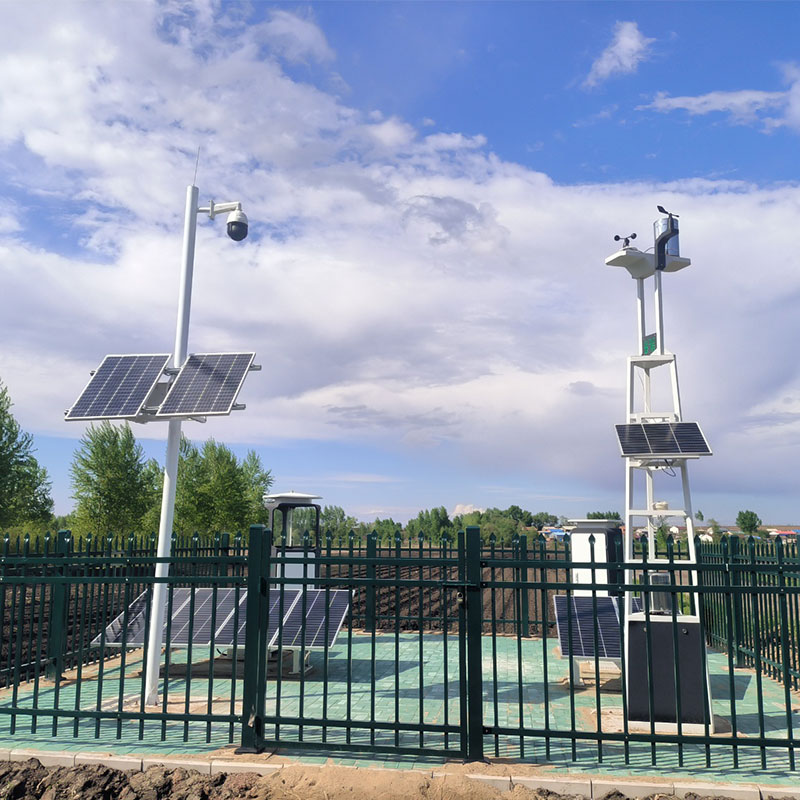
Интеллектуальная система защиты растений AIMC
Данная система на основе различных биосенсорных аппаратных средств формирует периферийную сеть восприятия, глубоко интегрируя современные технологии защиты растений в сельском и лесном хозяйстве, биологической борьбы, физического контроля, облачных вычислений, блокчейна и другие мультидисциплинарные подходы.
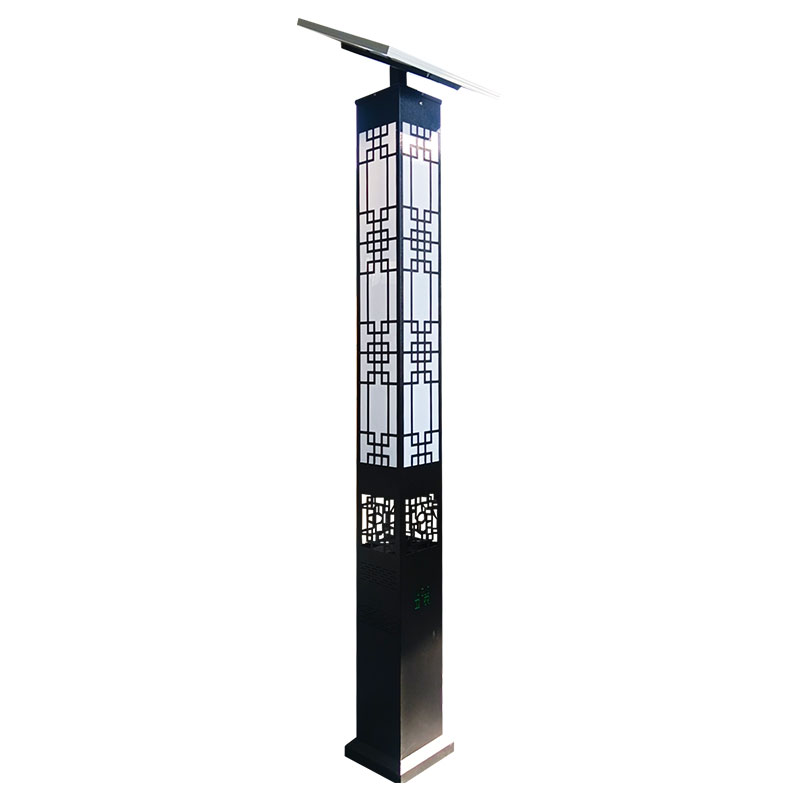
Зелёное ландшафтное приманочное устройство JDWNJG-2
Частотно-вибрационная приманочная и контролирующая лампа «Цзядо Вэйнун» является физическим средством защиты, разработанным компанией. Используя современные оптоэлектронные цифровые технологии и биоинформационные методы, она объединяет четыре способа привлечения насекомых: свет, волны, цвет и запах, достигая целей круглосуточного применения, фитоценотической универсальности, более выраженного эффекта подавления вредителей, оптимальной сохранности полезных организмов, низких эксплуатационных затрат и высокой безопасности.
Версия с Интернетом вещей (автоматическая система сбора и анализа информации о вредителях)
Вредители являются важным фактором, влияющим на рост сельскохозяйственных культур. Для успешного мониторинга их появления необходимо комплексное изучение популяций вредителей и их естественных врагов.
Интеллектуальная система информационного вещания «Сяо Вэйнун»
Система представляет собой лёгкий интеллектуальный терминал, дополняющий платформу Интернета вещей AIMC компании «Цзядо Вэйнун». Компактный и портативный корпус позволяет гибко размещать устройство в полевых пунктах ухода, диспетчерских на территории хозяйств, агрохимических станциях и других местах, адаптируясь к различным сценариям мониторинга в сельском и лесном хозяйстве.
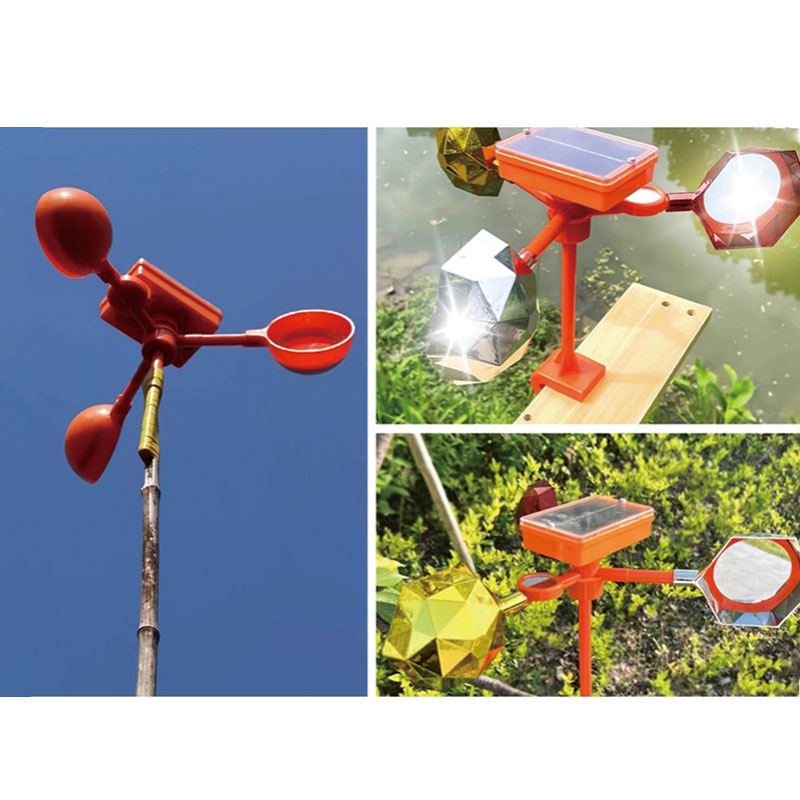
Солнечное устройство для отпугивания птиц и грызунов
Устройство использует комплексную технологию физического отпугивания для одновременной защиты от птиц и грызунов. Оборудование оснащено отражающей сферической поверхностью, которая под действием ветра вращается на 360 градусов без мёртвых зон, создавая динамический яркий свет с периодическими вспышками.
Радиолокационная система мониторинга насекомых
При миграции насекомые активно взлетают в зависимости от изменения условий среды обитания (воздушные потоки, сезонные явления, скорость и направление ветра и др.). Время полёта чаще всего приходится на ночь, но некоторые виды (например, саранчовые) могут мигрировать и днём. Массовое вторжение насекомых нередко наносит огромный ущерб сельскому и лесному хозяйству.
Интеллектуальная система привлечения, мониторинга и контроля вредителей с использованием световых источников
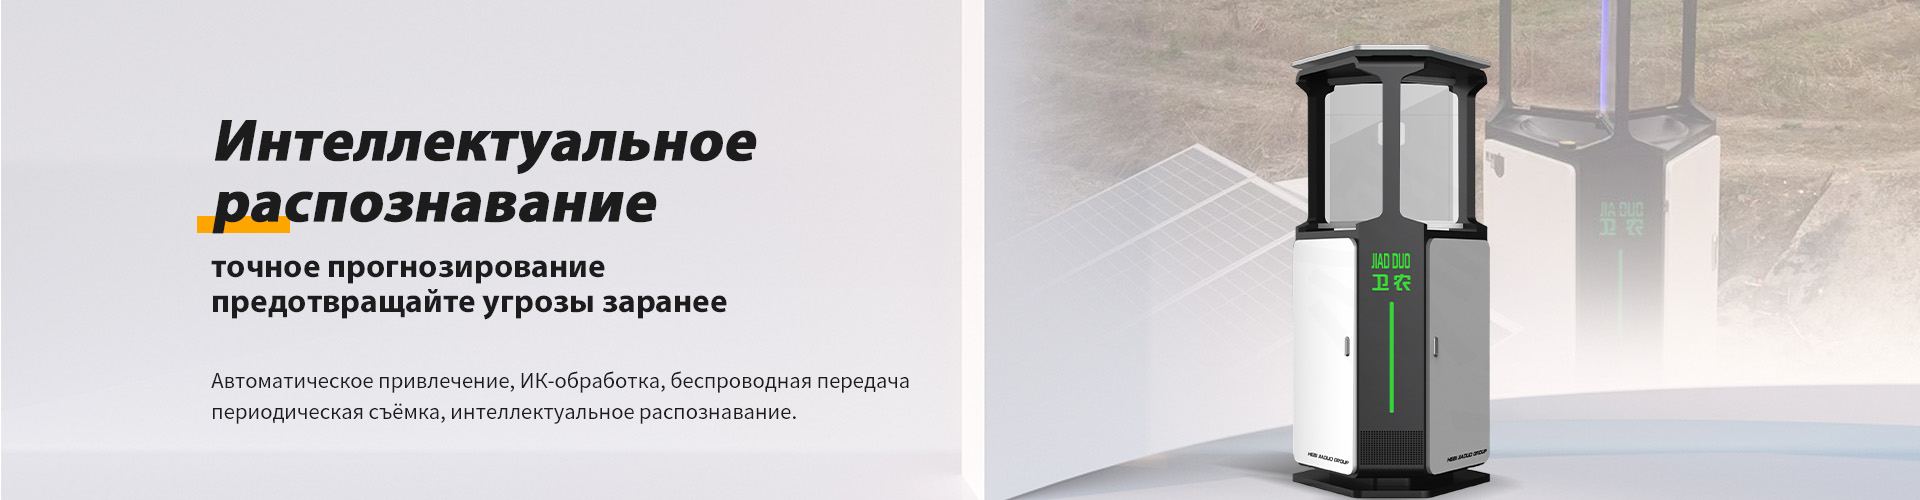
Данная система объединяет три ключевые функции: привлечение вредителей, автоматизированный статистический учёт данных и дистанционную беспроводную передачу информации.
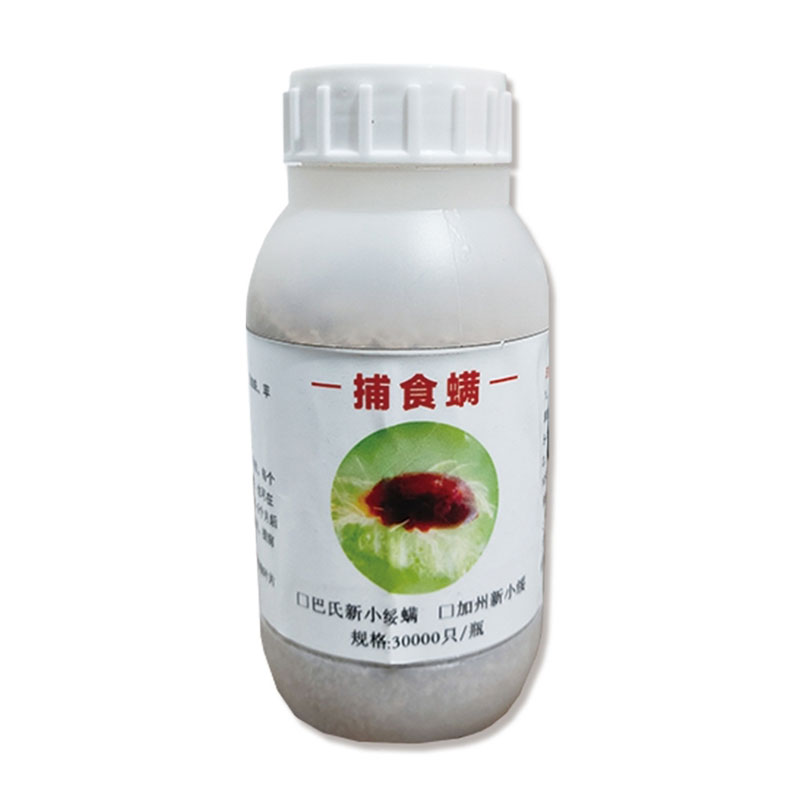
Хищные клещи
Хищные клещи являются основным средством биологической защиты в экологически чистом сельском хозяйстве. Они позволяют целенаправленно бороться с множеством мелких сосущих вредителей плодовых и овощных культур, а также сельскохозяйственных культур, включая листовых клещей, галловых клещей, красных пауков и яблоневых клещей, а также эффективно уничтожают такие широко распространенные вредители, как тля, тлицы и белокрылки.
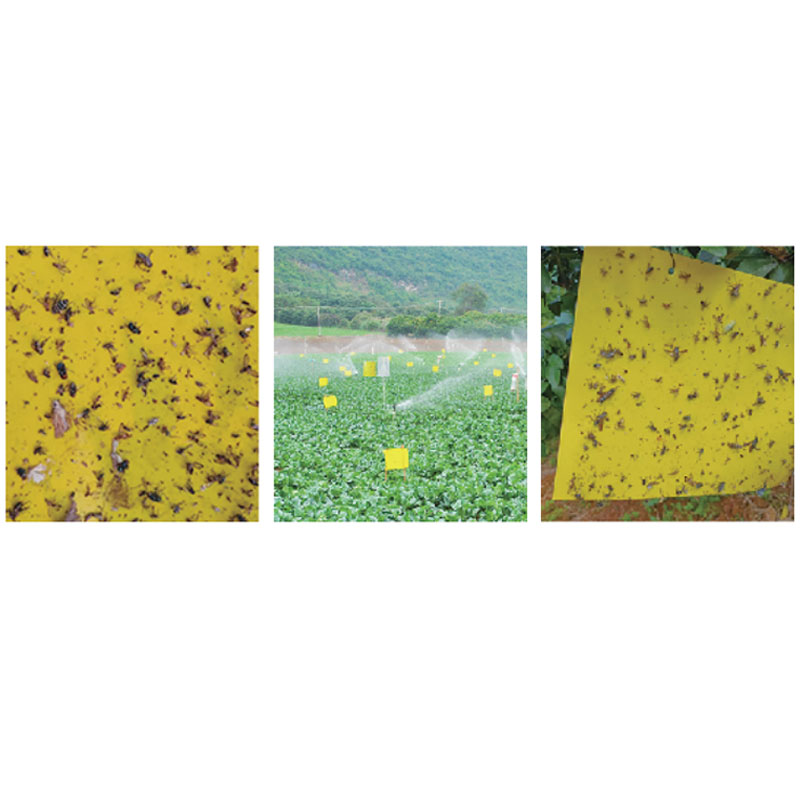
Экологичные разлагаемые клеевые пластины для привлечения насекомых
Экологически чистые разлагаемые клеевые пластины для привлечения насекомых используют физиологическую особенность насекомых реагировать на цвет.
Система мониторинга и раннего предупреждения о грызунах
Опираясь на многолетний опыт в области защиты растений, компания «Цзядо Вэйнун» создала интегрированную систему мониторинга и раннего предупреждения о грызунах в рамках интеллектуальной системы защиты растений AIMC. Данная система является важной составной частью трёх основных модулей: «мониторинг и раннее предупреждение», «экологическая защита» и «интеллектуальное производство».
Автоматическая система сбора, культивации и статистического анализа спор патогенов
Автоматическая система сбора, культивации и статистического анализа спор патогенов «Цзядо» обладает функциями автоматического захвата воздушно-переносимых спор патогенов, культивации и наблюдения, а также точной агрегации и формирования изображений. Через беспроводную передачу изображений спор патогенов система автоматически загружает и сохраняет их, формируя банк данных изображений патогенов.
Зелёное ландшафтное приманочное устройство JDWNJG-3
Частотно-вибрационная приманочная и контролирующая лампа «Цзядо Вэйнун» является физическим средством защиты, разработанным компанией. Используя современные оптоэлектронные цифровые технологии и биоинформационные методы, она объединяет четыре способа привлечения насекомых: свет, волны, цвет и запах, достигая целей круглосуточного применения, фитоценотической универсальности, более выраженного эффекта подавления вредителей, оптимальной сохранности полезных организмов, низких эксплуатационных затрат и высокой безопасности.
Интеллектуальная система производства в защищённом грунте
«Зеленая» система «умного» сельского хозяйства — это система, ориентированная на снижение выбросов углерода и сокращение затрат, которая осуществляет мониторинг в режиме реального времени с помощью высокоточных датчиков, проводит многоуровневый анализ с использованием таких технологий, как облачные вычисления и интеллектуальный анализ данных, а также обеспечивает управление производством путем синхронизации аналитических команд с различными устройствами управления.
Мобильный терминал для обследования и статистики болезней и вредителей
Данный терминал подходит для использования в различных сценариях: на сельскохозяйственных полях, в лесных массивах, при фитосанитарном карантине и других, обеспечивая полный цикл работ по мониторингу, прогнозированию, предупреждению чрезвычайных ситуаций и научным исследованиям болезней и вредителей.
Поляризационно-спектральное оборудование с линейно-поляризованным управлением для привлечения и уничтожения вредителей
Поляризационно-спектральное оборудование с линейно-поляризованным управлением для привлечения и уничтожения вредителей «Цзядо Вэйнун» разработано на основе инновационного изучения механизмов поляризационного светового восприятия насекомых. Оно создаёт многоуровневую интегрированную систему спектрального привлечения, управления и уничтожения, преодолевая ограничения традиционных устройств, использующих лишь один спектральный диапазон для привлечения.